近日,由海军工程大学电气工程学院牵头,联合中国科学院精密测量科学与技术创新研究院、中科酷原科技(武汉)有限公司等单位,在船载原子干涉绝对重力测量领域取得重要进展。团队通过环境适应性改造、原子重力仪与经典加速度计混合测量,以及基于变分贝叶斯自适应无迹卡尔曼滤波的动态混合测量方法,提升了远海长期动态绝对重力测量的精度与稳定性。相关成果以“First demonstration of long-time absolute atomic gravity measurement trials in open sea areas”(《开放海域长时绝对原子重力测量试验的首次演示》)为题,发表于国际大地测量学权威期刊 Journal of Geodesy。该期刊由 Springer 出版,是大地测量学领域国际公认的权威学术期刊。中科酷原作为论文合作单位之一,参与了仪器研制与测试工作,与研究团队共同推动船载原子重力测量从实验验证走向长期、连续的工程化应用。
一、核心数据速览
· 试验周期:近7个月,跨越太平洋、大西洋和印度洋,连续开展期间分别在三大洋开展重复测线动态测量。
· 海况等级:3~4级(太平洋3~4级、大西洋3级、印度洋4级)。
· 三大洋重复测线内符合:太平洋0.19mGal、大西洋0.33mGal、印度洋0.28mGal,系统在重复测线条件下内符合不超过0.33mGal。
· 与DTU17卫星测高重力模型的外符合分别为3.83mGal、2.24mGal、3.21mGal,三次试验中未见随时间增大的性能退化。
· 系泊比对:出发前、返港后,原子重力仪平均误差分别为−0.11mGal和−0.15mGal;相对重力仪则由−0.04mGal增至10.19mGal(近7个月累积漂移,漂移率约0.048mGal/天)。
结论性指标:据作者所知,本次试验在公开文献中船载原子绝对重力测量方面,达到了已报道的重复测线一致性最佳水平之一,并取得持续运行时间最长、航程最远的记录。
二、国际首次近7个月跨洋试验,从“短时验证”走向“工程化应用”
1、研究背景
海洋重力场是海洋资源勘探、地质反演、水下导航和地球物理研究的重要基础参数。传统船载相对重力仪容易受到机械磨损、弹性疲劳、零点漂移和长期稳定性不足等因素影响,难以满足远海长时间、大范围绝对重力测量的工程需求。设备在运行过程中还需要定期校准,进一步影响远洋作业效率和数据一致性。
原子干涉重力仪具有高灵敏度、无机械磨损、无零点漂移和长期稳定性好等特点,被认为是新一代海洋重力测量的重要技术方向。但在船载应用中,振动噪声、相位模糊、平台姿态变化和复杂海况都会对测量带来挑战。此前公开报道的船载原子重力试验,大多集中在近岸或短时间场景,长期跨洋动态测量能力尚未得到充分验证。本研究首次完成近7个月、跨太平洋、大西洋和印度洋三大洋的绝对重力测量验证,推动船载量子重力测量从“短时验证”迈向“长期工程化应用”。
2、研究内容
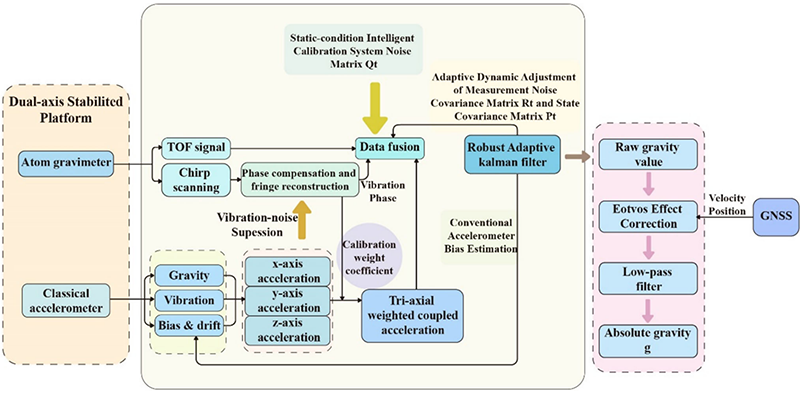
为适应远洋高盐、高湿和温差环境,研究团队对原子干涉平台开展了环境适应性改造,包括多级温控与主动热补偿、防盐雾防潮密封与自动除湿、结构刚度优化等。研究团队构建了原子重力仪与经典加速度计的混合测量(融合)架构,用于漂移补偿与振动噪声抑制。经典加速度计先提供粗略重力估计,为原子重力仪限定搜索范围,从而有效解决动态条件下的相位模糊问题;原子重力仪则输出高精度绝对重力信息。
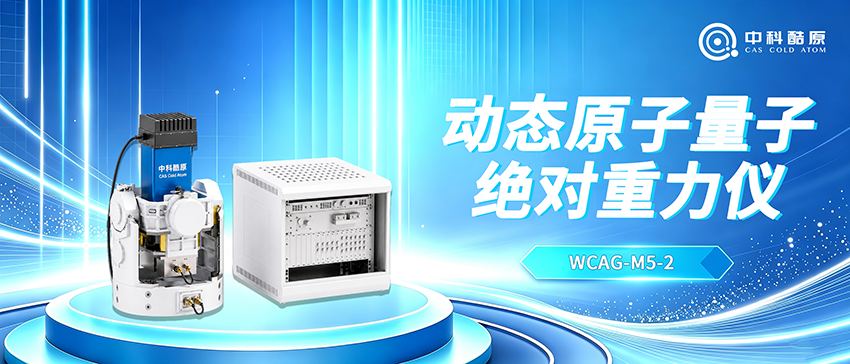
动态(海洋)原子量子绝对重力仪
针对动态环境中噪声统计特性随时间变化、观测噪声与系统噪声难以提前建模等问题,团队提出基于变分贝叶斯自适应无迹卡尔曼滤波(VBAUKF)的动态混合测量方法,在滤波过程中实时估计并自适应调整噪声协方差矩阵,有效抑制振动干扰和海况变化带来的影响。
基于智能标定与鲁棒自适应滤波的动态混合测量方法框图
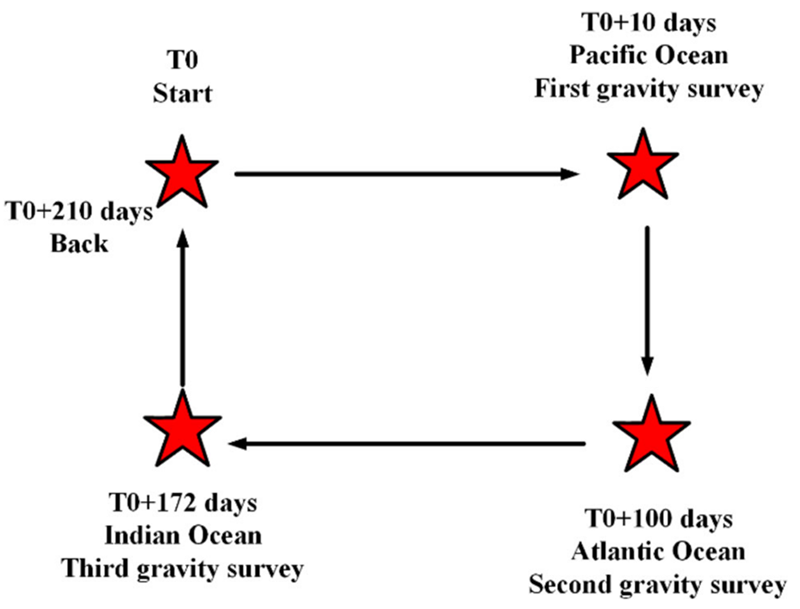
2024年开展的近7个月跨洋航次中,研究团队先后在太平洋、大西洋和印度洋开展重复测线动态试验。试验期间船速约12节,重复测线长度约37km,海况为3~4级;在低通滤波时间常数为300s的条件下,空间分辨率约为1.85km。试验设备包括原子重力仪、相对重力仪和双轴稳定平台,均安装于试验船中部舱室;出航前和返港后,均在码头与重力基准点开展比对。
跨洋航次测量过程示意
三次跨洋重复测线试验中,原子绝对重力仪内符合分别为0.19mGal(太平洋,第10天)、0.33mGal(大西洋,第100天)和0.28mGal(印度洋,第172天)。相比之下,相对重力仪与原子重力仪之间未经漂移修正的外符合随航行时间增加,由1.14 mGal逐步恶化至6.95mGal和9.96mGal;完成漂移修正后,外符合分别为1.09mGal、2.49mGal和2.63mGal。原子重力仪与 DTU17 卫星测高重力模型的外符合始终保持在2.24~3.83mGal,未随长时间运行出现性能退化。即使在4级海况下,系统仍保持了较高的测量精度和良好的环境适应性。
论文指出,本次实验在动态开放海域船载原子绝对重力测量中,达到了已报道重复测线一致性的最佳水平之一,并取得了公开文献中持续运行时间最长、航程最远的记录。这一成果推动船载原子干涉绝对重力测量从实验室验证走向工程化部署,将为水下导航、深海勘探、海洋动力学研究、海洋绝对重力参考网建设以及全球海洋重力场模型改进,提供高精度、连续、稳定的绝对重力测量手段。
3、研究总结
本研究通过量子传感器与经典传感器混合测量及自适应滤波算法的结合,实现了船载原子干涉重力仪在开放海域长期动态环境中的高精度、无漂移绝对重力测量,系统在约七个月的跨洋航次中保持稳定性能,标志着我国在动态量子重力测量领域迈向工程化应用的重要一步。
三、近30年冷原子技术深耕,中科酷原打造全链条自主可控能力
本次成果是研究团队在船载量子重力测量领域取得的又一项重要进展。2024年,团队将动态原子量子绝对重力仪搭载远洋船只,在太平洋、大西洋和印度洋开展重力测量,航次历时约7个月。此前公开报道的船载原子重力试验多集中在近岸或短时间场景,本次试验在持续时间和航程覆盖上均有明显拓展,三次重复测线内符合保持在0.19~0.33mGal,为回答“能不能长时间运行”和“长时间运行后能否保持高精度”提供了实测依据,为船载原子绝对重力测量的工程化应用提供了重要支撑。
作为国内量子精密测量领域的重要创新力量,中科酷原科技(武汉)有限公司依托中国科学院精密测量科学与技术创新研究院近30年的技术积累和科研沉淀,持续攻关冷原子绝对重力、原子重力梯度测量等关键技术,已实现核心器件、核心算法和整机系统的全链条自主可控。
目前,中科酷原已构建以冷原子量子绝对重力仪、冷原子重力梯度仪等产品为代表的量子精密测量产品体系,覆盖静态、动态、车载、船载和航空等多种应用平台,并已服务于地球物理调查、城市地下空间普查、战略性矿产勘探、地震前兆监测、重力基准建设和海洋重力测量等领域。公司原子量子重力测量设备多次参与国际、国内权威比对,整体性能达到国际同类产品先进水平。
未来,中科酷原将继续聚焦量子精密测量技术创新与产品迭代,坚持自主可控,持续突破关键技术,加快船载、机载、星载等多平台冷原子重力仪及系列量子传感产品的升级,深化跨领域产学研合作,推动量子科技成果服务海洋强国建设和重大科学基础设施建设,为我国高端科学仪器自主创新与量子产业高质量发展贡献力量。
论文链接:https://link.springer.com/article/10.1007/s00190-026-02117-x
论文第一作者为海军工程大学朱天高讲师,通讯作者为海军工程大学覃方君教授。研究得到国家自然科学基金项目资助。论文于2026年9月20日在线发表(Journal of Geodesy 2026, 100:82)。